안될공학MORNING DIGEST · 2026-09-07 · 안될공학🎬 영상
테슬라, 브레이크액·희토류 없앤 10초 드라이브 유닛으로 사이버캡 대량생산 승부수
안될공학 — 사이버캡 출시 직후 드러난 테슬라의 10초 생산 사이클과 부품 단순화, Fleet 사업자 전략을 분석한다.
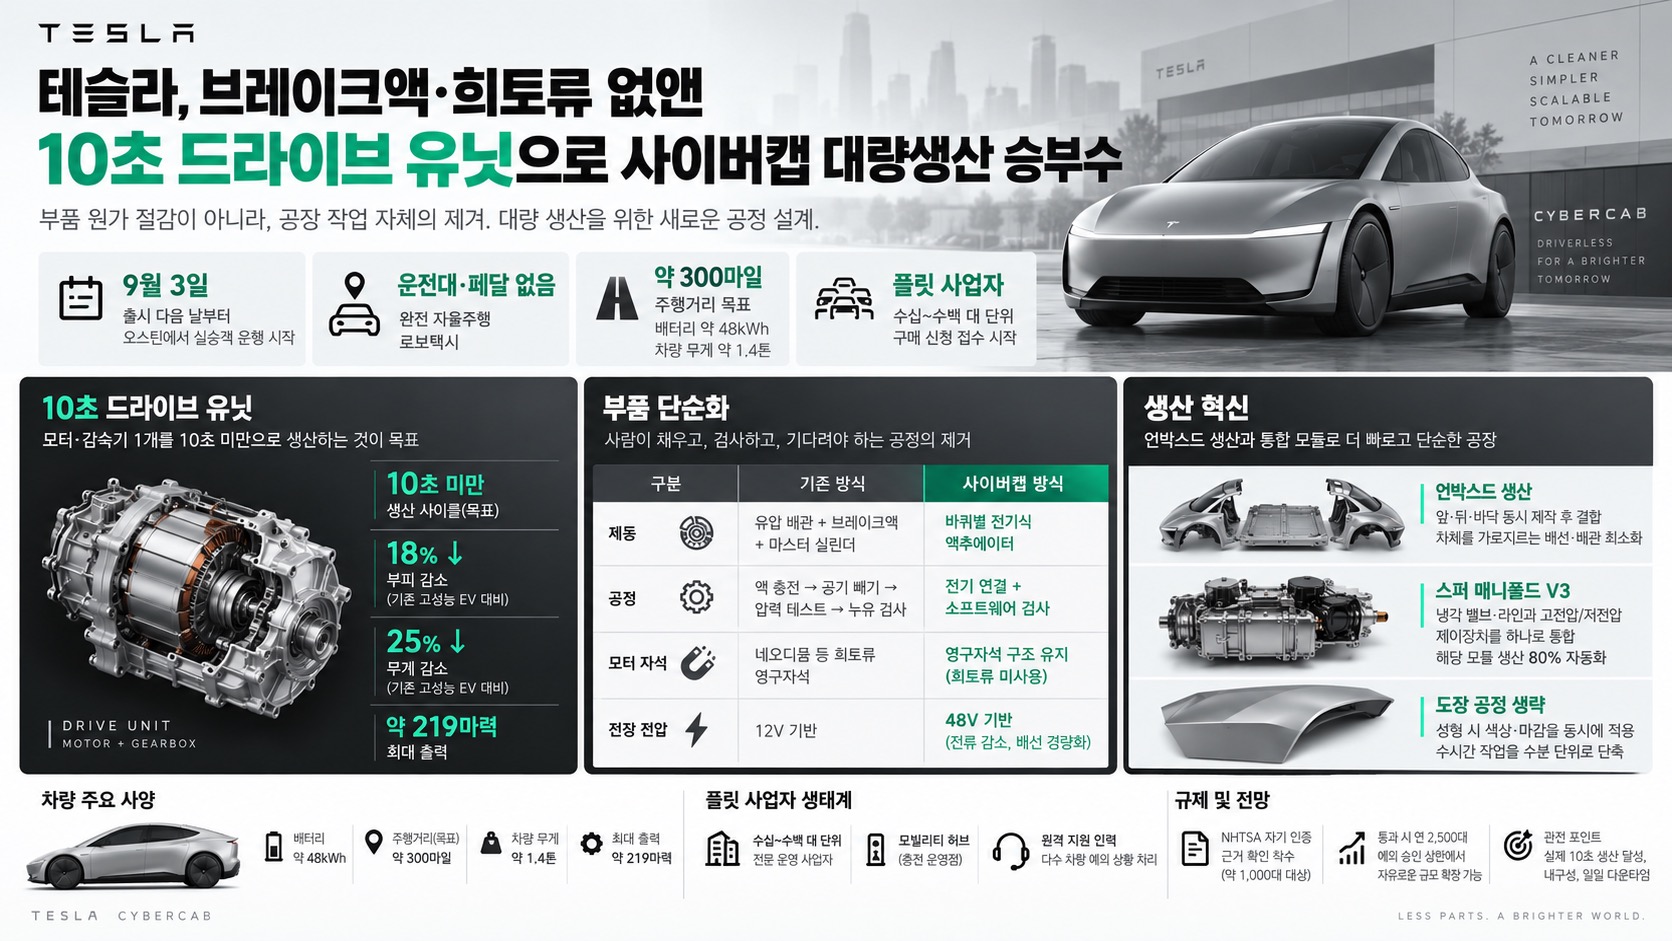
01핵심 개요
- 9월 3일 출시 다음 날부터 오스틴에서 운전대·페달 없는 사이버캡 실승객 운행 시작
- 드라이브 유닛(모터+감속기) 목표 생산 사이클 10초 미만, 완성차 조립 속도가 아닌 부품 단위 목표
- 모터는 기존 고성능 EV 대비 부피 18%↓, 무게 25%↓, 최대 출력 약 219마력
- 희토류(네오디뮴) 없이 영구자석 구조 유지, EPA 등록상 영구자석 방식
- 배터리 약 48kWh·차량 무게 약 1.4톤으로 약 300마일 주행거리 목표
02핵심 주장 / 논점 구조
- 테슬라의 전략 축은 "부품 원가 절감"이 아니라 "공장 작업 자체의 제거"
- 브레이크액, 긴 배선·호스, 도장 공정 등 사람이 채우고 검사하고 기다려야 하는 공정을 없애는 방향으로 일관
- 운전대·페달 제거는 단순 부품 삭제가 아니라 스티어링 컬럼·페달박스·계기판 전체 재설계로 이어짐
- 무인 운영이라도 원격 지원·비상 레버 등 사람의 개입 지점은 여전히 존재
- 규제(NHTSA 자기 인증)와 생산 속도가 결국 사업 확장 속도를 결정짓는 변수
03생산 혁신 — 10초 단위 드라이브 유닛
- 목표: 모터·감속기로 구성된 드라이브 유닛 1개를 10초 미만 사이클로 생산
- 모터 내부 구리 코일 구조와 윤활계까지 생산 편의성 위주로 단순화
- 기존 고성능 전기차 드라이브 유닛 대비 부피 18% 작고 무게 25% 가벼움
- 외장 부품 일부는 성형 시 색상·마감을 동시에 넣어 별도 도장 공정을 생략, 수시간 작업을 수분 단위로 단축하고 VOC 배출도 제거
- 스퍼 매니폴드 V3가 냉각 밸브·라인과 고전압/저전압 제어장치를 하나의 모듈로 통합, 해당 모듈 생산의 80% 자동화 주장
04부품 단순화 — 브레이크액·희토류 제거
| 구분 | 기존 방식 | 사이버캡 방식 |
|---|
| 제동 | 유압 배관 + 브레이크액 + 마스터 실린더 | 바퀴별 전기식 액추에이터가 패드를 직접 압박 |
| 공정 | 액 충전 → 공기 빼기 → 압력 테스트 → 누유 검사 | 전기 연결 + 소프트웨어 검사로 대체 |
| 모터 자석 | 네오디뮴 등 희토류 영구자석 | 영구자석 구조 유지하되 희토류 미사용(소재 미공개, 페라이트 등 추정) |
| 전장 전압 | 12V 기반 | 48V 기반(사이버트럭에서 선채용), 전류 감소로 배선 경량화 |
- 브레이크 바이와이어를 넘어 완전 전기식 제동은 세계 최초는 아니나, 공장 공정 제거 효과가 부각됨
- 언박스드 생산(차체를 앞·뒤·바닥으로 나눠 동시 제작 후 결합) 효율을 위해 차체를 가로지르는 브레이크 파이프·냉각 호스·굵은 전선 묶음을 최소화하는 설계 지향
05Fleet 사업자 생태계
- 사이버캡 출시와 동시에 차량 구매를 통한 플릿 운영 사업자 신청 접수 시작
- 신청 항목에 사이버캡 플릿 차량 구매, 모빌리티 허브(충전 운영점) 관심 여부 포함
- 기존에는 개인이 자기 테슬라를 로보택시 네트워크에 올리는 그림이 중심이었으나, 이제 수십~수백 대 단위 전문 운영 사업자까지 겨냥
- 수천 대와 수십만 대 공급은 전혀 다른 문제이며, 부품 단가보다 조립 라인에서 매번 발생하는 수작업(예: 30초 단위 인력 개입)이 더 큰 병목이 될 수 있음
06전략적 의미
- 자율주행 데모 영상보다 공장 생산 속도와 차량 운행 기록이 앞으로 테슬라의 실제 경쟁력 지표가 될 전망
- 원가 절감형 접근이 아니라 "공정 자체를 없애는" 접근이 대량 생산 확장성의 핵심 변수
- 무인차 운영이라도 카메라 워셔, 천장 스톱 버튼(원격 지원 연결), 정전 시 기계식 도어 레버 등 안전장치와 인간 개입 지점은 유지
- 로보택시 경제성은 배터리 항속거리 극대화보다 다운타임(충전·청소·원격지원 대기) 최소화에 더 좌우됨
07핵심 워크플로우 또는 비교표
| 단계 | 기존 자동차 공장 | 사이버캡 지향 방식 |
|---|
| 조립 방식 | 순차 조립 | 언박스드(앞·뒤·바닥 동시 제작 후 결합) |
| 배선/배관 | 차체 전체를 가로지르는 긴 연결 다수 | 가로지르는 연결 최소화, 48V로 전선 경량화 |
| 도장 | 별도 페인트샵 공정(수시간) | 일부 부품은 성형 단계에 통합(수분) |
| 냉각/전장 제어 | 개별 부품·모듈 분산 | 스퍼 매니폴드 V3로 통합, 자동화 80% |
| 브레이크 | 액 충전 및 압력·누유 검사(사람 개입) | 전기 연결 + 소프트웨어 검사 |
08활용 시나리오
- 개인이 아닌 전문 플릿 사업자가 수십~수백 대 규모로 사이버캡을 구매해 로보택시 사업 운영
- 모빌리티 허브를 통한 충전 인프라 운영 사업 참여
- 원격 지원 인력 1명이 다수 차량의 예외 상황(카메라 오염, 승객 비상 등)만 처리하는 구조로 인력 효율화
- NHTSA의 자기 인증이 통과될 경우 예외 승인 상한(연 2,500대)에 묶이지 않는 규모 확장 가능성
09현황 및 전망
- 사이버캡 일반 탑승 개시 직후 NHTSA가 약 1,000대를 대상으로 테슬라의 자기 인증 근거 확인 착수
- 테슬라는 스스로 미국 자동차 안전 기준 충족을 인증했으며, 통과 시 제조사당 연 2,500대라는 예외 승인 상한에서 자유로워짐
- 앞서 로보택시 죽스(Zoox)는 자기 인증 후 NHTSA 감사를 받고 예외 승인 방식으로 전환, 올해 7월 연 2,500대 상업 운영 임시 승인 획득
- NHTSA는 사람이 운전하지 않는 차량에 브레이크 페달을 의무화하지 않는 규정 개정 절차를 막 시작한 단계
- 향후 관전 포인트: 드라이브 유닛의 실제 10초 미만 사이클 달성 여부, 브레이크 액추에이터·카메라 워셔의 내구성(수십만 km), 충전·청소·원격지원으로 인한 일일 다운타임
10용어 사전
- 드라이브 유닛: 모터와 감속기 등으로 구성된 전기차 동력 전달 조립체
- 언박스드 생산: 차체를 앞·뒤·바닥 등 큰 덩어리로 나눠 동시 제작한 뒤 마지막에 결합하는 테슬라의 생산 방식
- 브레이크 바이와이어: 페달 입력은 전기 신호로 처리하되 바퀴에서는 유압으로 제동하는 방식
- 스퍼 매니폴드 V3: 냉각 밸브·라인과 고전압/저전압 제어장치를 하나로 통합한 모듈
- NACS: 북미 표준 전기차 충전 포트 규격(테슬라가 주도한 유선 충전 방식)
- NHTSA: 미국 도로교통안전국, 자동차 안전 기준 인증과 규제를 담당하는 기관