01핵심 개요
| 항목 | 내용 |
|---|---|
| 로봇 모델 | 제미니 로보틱스 2 / 온디바이스 2 |
| 자유도 | 손당 22개, 총 42 자유도 전신 제어 |
| 학습 효율 | 각 동작 200개 미만 데모로 습득 |
| 협업 | 이종 로봇 다중 협업(아폴로·듀오) 돌파구 |
| 영상 모델 | Seedance 2.5 — 8대 신기능 |
02핵심 내용 구조 — 제미니 로보틱스 2의 3대 진전
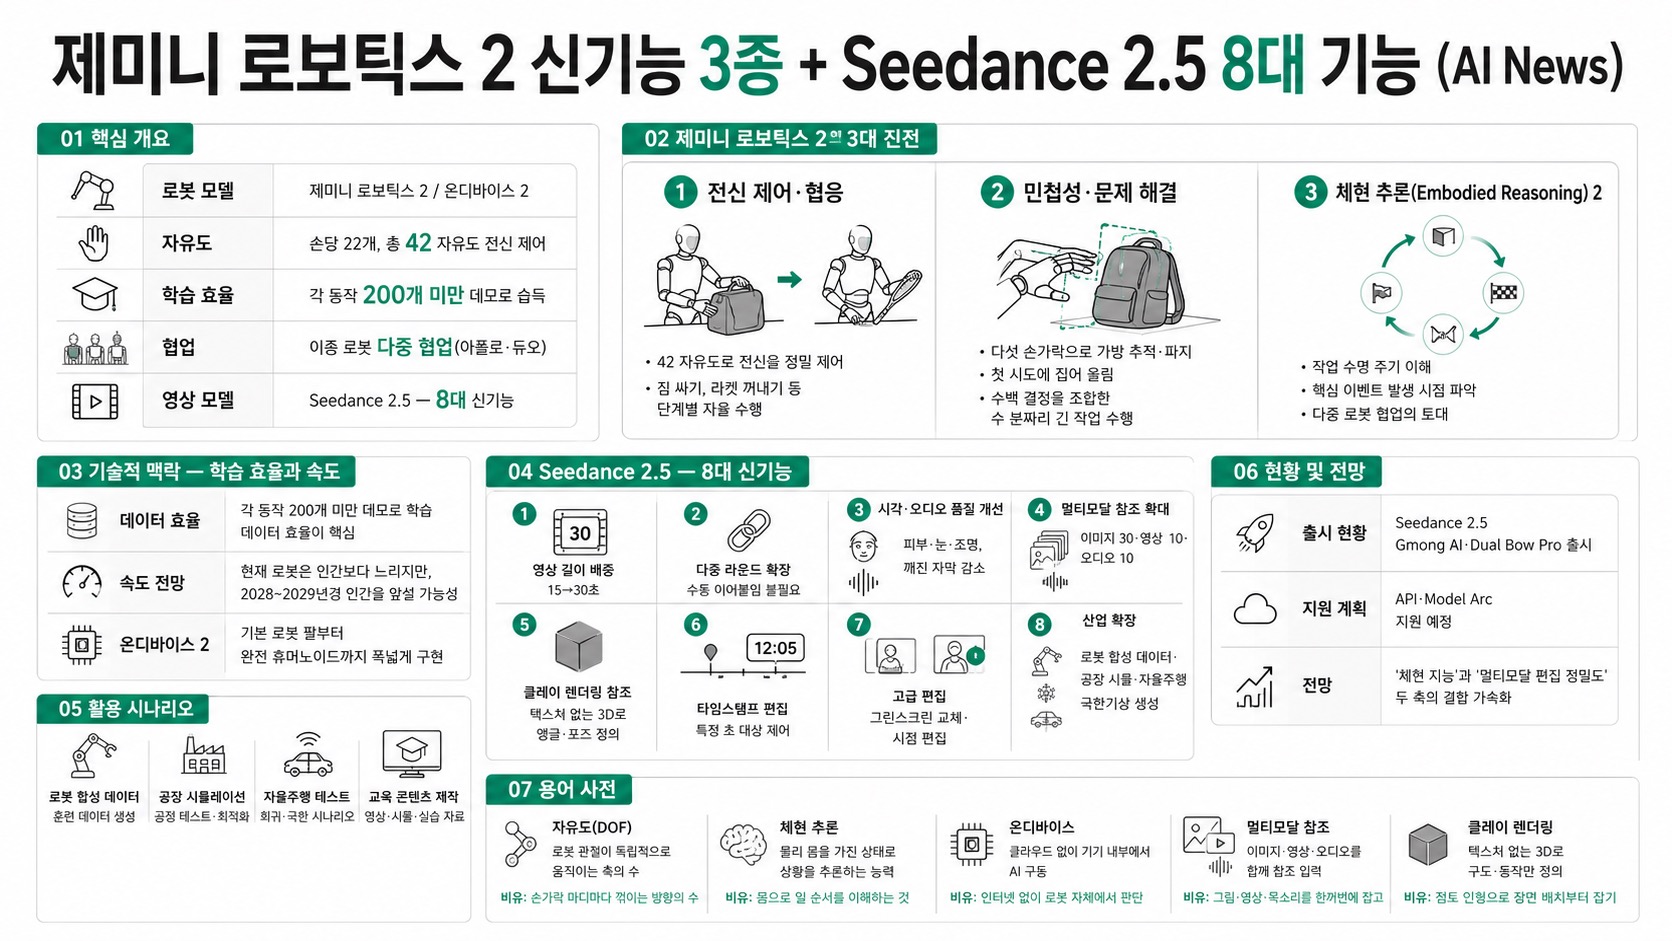
① 전신 제어·협응: 42 자유도로 짐 싸기·라켓 꺼내기 등을 단계별 자율 수행. ② 민첩성·문제 해결: 다섯 손가락으로 가방을 추적해 첫 시도에 집어 올리고, 수백 결정을 조합한 수 분짜리 긴 작업 시퀀스를 실행. ③ 체현 추론(Embodied Reasoning) 2: 작업의 수명 주기를 이해해 핵심 이벤트 발생 시점을 정확히 파악하며, 이는 다중 로봇 협업의 토대가 됐다.
03기술적 맥락 — 학습 효율과 속도
각 동작을 200개 미만 데모로 학습한다는 점이 데이터 효율의 핵심이다. 현재 로봇은 인간보다 느리지만, 영상은 2028~2029년경 로봇 속도가 인간을 앞지를 가능성을 제기한다. 온디바이스 2는 기본 로봇 팔부터 완전 휴머노이드까지 폭넓게 구현 가능하다.
04핵심 워크플로우 — Seedance 2.5 8대 기능
①영상 길이 15→30초 배증(설정·전개·전환·결말 구성) ②다중 라운드 확장(수동 이어붙임 불필요) ③시각·오디오 품질 개선(피부·눈·조명, 깨진 자막 감소) ④멀티모달 참조 대폭 확대(이미지 30·영상 10·오디오 10) ⑤클레이 렌더링 참조(텍스처 없는 3D로 앵글·포즈 정의) ⑥타임스탬프 편집(특정 초 대상 제어) ⑦고급 편집(그린스크린 교체·시점 편집) ⑧산업 확장(로봇 합성 데이터·공장 시뮬·자율주행 극한기상 생성).
05활용 시나리오
로봇 공학의 합성 훈련 데이터 생성, 공장 공정 시뮬레이션, 자율주행 희귀 시나리오 테스트, 그리고 교육 분야 콘텐츠 제작에 Seedance 2.5가 이미 테스트되고 있다.
06현황 및 전망
Seedance 2.5는 Gmong AI·Dual Bow Pro에 출시됐고 API·Model Arc 지원이 예정돼 있다. 로봇과 영상 생성 모델이 각각 '체현 지능'과 '멀티모달 편집 정밀도'로 빠르게 진전하며, 두 축이 합성 데이터에서 만나는 흐름이 뚜렷하다.
07용어 사전
| 용어 | 한줄 설명 | 비유/예시 |
|---|---|---|
| 자유도(DOF) | 로봇 관절이 독립적으로 움직이는 축의 수 | 손가락 마디마다 꺾이는 방향의 수 |
| 체현 추론 | 물리 몸을 가진 상태로 상황을 추론하는 능력 | 몸으로 일 순서를 이해하는 것 |
| 온디바이스 | 클라우드 없이 기기 내부에서 AI 구동 | 인터넷 없이 로봇 자체에서 판단 |
| 멀티모달 참조 | 이미지·영상·오디오를 함께 참조 입력 | 그림·영상·목소리를 한꺼번에 참고 |
| 클레이 렌더링 | 텍스처 없는 3D로 구도·동작만 정의 | 점토 인형으로 장면 배치부터 잡기 |