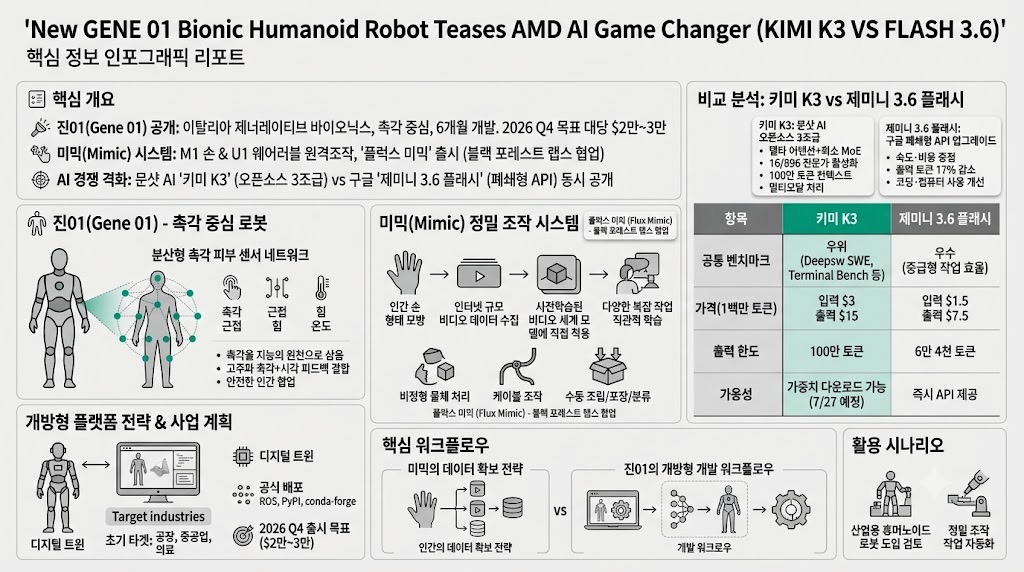
01핵심 개요
| 항목 | 내용 |
|---|
| 채널 | AI News |
| 제목 | New GENE 01 Bionic Humanoid Robot Teases AMD AI Game Changer (KIMI K3 VS FLASH 3.6) |
| 길이 | 약 8분 2초(482초) |
| 핵심결론 1 | 이탈리아 제너레이티브 바이오닉스가 촉각을 지능의 핵심으로 삼은 휴머노이드 '진01(Gene 01)'을 공개, 콘셉트부터 완전 기능 로봇까지 단 6개월 만에 개발했고 2026년 4분기 출시 목표로 대당 2만~3만 달러를 노린다 |
| 핵심결론 2 | 로봇손 스타트업 미믹이 범용 정밀 조작을 위한 M1 손과 웨어러블 U1 원격조작 시스템을 공개, 블랙 포레스트 랩스와 손잡고 사전학습된 비디오 세계 모델 기반 '플럭스 미믹'도 출시했다 |
| 핵심결론 3 | 문샷 AI의 오픈소스 모델 키미 K3(3조 파라미터급, 2.8조 실제 파라미터, 토큰당 16/896 전문가 활성화)와 구글 딥마인드의 폐쇄형 API 전용 제미니 3.6 플래시가 같은 날 공개되며 오픈 vs 클로즈드 소스 AI의 갈림길을 보여준다 |
02핵심 내용 구조
1) 진01(Gene 01) — 촉각 중심 휴머노이드 로봇 공개
- 제너레이티브 바이오닉스(이탈리아 본사)가 촉각을 지능의 원천으로 삼는 AI 로봇 '진01'을 공개, 고주파로 촉각 강도와 시각 피드백을 결합해 접촉을 감지하고 의도를 파악한 뒤 안전하게 반응한다.
- 인간과의 안전한 협업을 위해 끼임 방지 소재로 덮인 멀티모달 스킨을 탑재, 촉각·근접·힘·온도를 감지하는 분산형 촉각 피부 센서 네트워크로 사람과 주변 물체를 인지·예측한다.
- 손과 손목에 24자유도(DOF)를 갖췄고 '진01 서라운드 비전'으로 이를 보완하지만, 센서가 라이다인지 어안 카메라인지, 몸체에 몇 개나 탑재됐는지는 아직 공개되지 않았다.
- 손 부분 3D 메쉬 소재(열가소성 엘라스토머·실리콘 등 추정)도 미공개 상태다.
2) 진01의 개방형 플랫폼 전략과 사업 계획
- 진01은 오픈소스 디지털 트윈 설명과 함께 제공되는 개방형 플랫폼으로, ROS·PyPI·conda-forge에 게시·유지관리되는 최초의 휴머노이드 로봇이라는 점이 특징 — 개발자가 실배포 전에 시뮬레이션·개발·테스트를 할 수 있다.
- 제너레이티브 바이오닉스는 테슬라·보스턴 다이내믹스와 직접 경쟁하며, 초기에는 공장·중공업·의료 분야에 로봇을 집중 투입할 계획이다.
- 콘셉트에서 완전 기능 휴머노이드까지 단 6개월 만에 개발했다고 주장하며, 신체 역학과 동작 지능을 하나의 시스템으로 통합해 물리 기반 AI를 구현한다.
- 확장 가능한 제조 플랫폼에 집중해 AI·외관 디자인·엔드이펙터까지 산업별 맞춤 제작이 가능하며, 2026년 4분기 출시 목표로 대량 생산 시 대당 2만~3만 달러 가격대를 노린다.
3) 미믹 M1 손 & U1 원격조작 시스템
- 정밀 조작 로봇손 스타트업 미믹이 새로운 M1 손과 웨어러블 U1 원격조작 시스템을 공식 공개했다.
- 고정된 휴머노이드 디자인 대신 플랫폼에 구애받지 않는 접근을 취해, M1 손을 단일·이중 암 고정 테이블 또는 자율 이동 플랫폼에 부착해 제조·물류의 반복 작업에 활용할 수 있다.
- 인간 손 형태를 의도적으로 모방해 인터넷 규모 비디오를 통한 인간 상호작용 데이터 스트림 수집이 가능하며, 이 데이터 기반 전략으로 엔드투엔드 학습 프레임워크가 자세 변화·불규칙 물체·연질 물체·케이블 처리 등 기존에 자동화가 불가능했던 비정형 작업을 자동화한다.
- 기존 비전-언어-액션(VLA) 모델 대신, 로봇 정책을 사전학습된 비디오 세계 모델에 직접 적용하는 비전-액션 모델을 사용한다.
- 블랙 포레스트 랩스와 협력해 '플럭스 미믹'을 출시 — 네이티브 비디오 액션 모델을 확장해 로봇이 최소한의 미세조정만으로 복잡한 수동 조립·포장·분류 작업을 직관적으로 학습하게 한다.
4) 키미 K3 — 문샷 AI의 오픈소스 대형 모델
- 베이징 문샷 AI(키미 어시스턴트 개발사)가 누구나 다운로드 가능한 오픈소스 모델 키미 K3를 공개 — 문샷 설명상 3조 파라미터급 세계 최초 오픈 모델(실제 파라미터 2조 8천억 개)이다.
- '키미 델타 어텐션'이라는 신규 아키텍처와 어텐션 잔차를 결합, 희소 혼합 전문가(MoE) 설계로 토큰당 896명의 전문가 중 16명만 활성화해 이전 모델 대비 연산 효율을 약 2.5배 높였다.
- 100만 토큰 규모 컨텍스트 윈도우를 지원하고 이미지·비디오를 기본 처리하며, 문샷 데모에서는 GPU 컴파일러를 처음부터 작성하고 물리 칩을 설계하고 비디오를 편집하는 모습을 보여줬다.
- 최상위 독점 시스템 전반에는 못 미치지만 벤치마크별로는 경쟁력 있는 성능을 보이며, 전체 가중치는 7월 27일까지 공개될 예정이다.
5) 제미니 3.6 플래시 — 구글의 폐쇄형 API 업그레이드
- 구글 딥마인드가 같은 시기 속도·비용에 중점을 둔 폐쇄형 API 전용 업그레이드 '제미니 3.6 플래시'를 출시 — 다운로드 가능한 가중치는 없고 API로만 제공된다.
- 중급형 작업용 시스템으로 동일 작업 대비 출력 토큰 수가 17% 감소했고, 출력 가격은 백만 토큰당 9달러에서 7.5달러로 인하됐다. 코딩·컴퓨터 사용 성능도 상당히 개선됐다.
6) 키미 K3 vs 제미니 3.6 플래시 — 오픈 vs 클로즈드 정면 비교
- 벤치마크: 키미 K3는 Deepsw SWE, Terminal Bench 2.1 등 공통 벤치마크에서 우위를 보인다.
- 가격: 제미니 3.6 플래시는 입력 백만 토큰당 1.5달러·출력 7.5달러로 더 저렴한 반면, 키미 K3는 입력 3달러·출력 15달러로 2배 비싸다.
- 출력 한도: 키미 K3는 100만 토큰 출력을 지원해 플래시의 6만 4천 토큰 제한을 크게 웃돈다.
- 가용성: 제미니 3.6 플래시는 API로 즉시 사용 가능한 반면, 키미 K3 가중치는 7월 27일까지 다운로드 불가하며 자체 호스팅에는 고가의 하드웨어가 필요하다.
03기술적 맥락
- 희소 혼합 전문가(Sparse MoE): 전체 파라미터 중 일부(전문가)만 토큰별로 선택적으로 활성화하는 아키텍처로, 총 파라미터 규모 대비 실제 연산량을 크게 줄여 효율을 높인다. 키미 K3는 896명 중 16명만 활성화한다.
- 비전-언어-액션(VLA) 모델 vs 비전-액션 모델: VLA는 시각·언어 입력을 행동으로 변환하는 기존 로봇 AI 접근이며, 미믹은 언어 단계를 거치지 않고 사전학습된 비디오 세계 모델에 로봇 정책을 직접 적용하는 방식을 택했다.
- 디지털 트윈: 실제 로봇과 동일한 물리적 특성을 가진 가상 시뮬레이션 모델로, 실배포 전 개발자가 안전하게 테스트할 수 있게 한다.
04전략적 의미
- 진01의 ROS·PyPI·conda-forge 공식 배포는 휴머노이드 로봇 개발의 진입장벽을 낮춰, 하드웨어 제조사가 아닌 소프트웨어 개발자 생태계까지 로봇 개발에 끌어들이려는 전략으로 해석된다.
- 미믹의 '손 형태 모방 + 인터넷 규모 비디오 학습' 전략은 로봇 데이터 수집을 실물 로봇 운용 없이도 확장할 수 있는 새로운 경로를 제시하며, 데이터 병목이 로봇 산업의 핵심 제약이라는 점을 보여준다.
- 키미 K3와 제미니 3.6 플래시의 동시 출시는 오픈소스(성능·컨텍스트 우위, 초기 접근성 제약)와 클로즈드소스(즉시 가용성, 가격 우위) 사이의 트레이드오프를 극명하게 드러내며, 향후 AI 생태계가 완전한 이분법이 아니라 용도별로 공존할 가능성을 시사한다.
05핵심 워크플로우·방법론
- 미믹의 데이터 확보 전략: 인간 손 형태를 모방한 하드웨어 설계 → 인터넷 규모 비디오에서 인간 조작 데이터 수집 → 사전학습된 비디오 세계 모델에 로봇 정책을 직접 적용 → 최소 미세조정만으로 신규 작업(조립·포장·분류) 학습.
- 진01의 개방형 개발 워크플로우: 오픈소스 디지털 트윈 배포 → 개발자가 ROS·PyPI·conda-forge 환경에서 시뮬레이션·개발·테스트 → 검증 후 실물 배포.
06활용 시나리오
- 산업용 휴머노이드 로봇 도입을 검토하는 제조·물류·의료 기업이 진01·미믹 M1 손의 가격대와 상용화 일정을 비교 참고 자료로 활용할 수 있다.
- 로봇 소프트웨어 개발자가 진01의 ROS/PyPI/conda-forge 오픈소스 생태계를 활용해 실물 로봇 없이 시뮬레이션 기반 개발을 시작할 때 참고한다.
- LLM 도입을 검토하는 기업이 오픈소스(키미 K3, 대용량 출력·저비용 자체 호스팅 가능성)와 폐쇄형 API(제미니 3.6 플래시, 즉시 가용·저렴한 API 단가) 사이에서 비용·성능·통제권을 저울질할 때 벤치마크·가격 비교표로 활용할 수 있다.
- 로봇 조작 AI 연구자가 VLA 모델의 대안으로 제시된 '비디오 세계 모델 기반 비전-액션 모델' 접근을 검토할 때 참고 사례로 삼을 수 있다.
07현황 및 전망
- 진01은 아직 라이다/카메라 종류, 센서 개수, 손 소재 등 세부 스펙이 공개되지 않은 상태이며, 2026년 4분기 출시 일정 달성 여부와 목표가(2만~3만 달러) 실현 가능성이 관전 포인트다.
- 미믹은 M1 손과 U1 원격조작 시스템, 블랙 포레스트 랩스와의 플럭스 미믹 협업을 통해 비정형 산업 작업 자동화 범위를 계속 확장할 것으로 보인다.
- 키미 K3의 전체 가중치는 영상 공개 시점(7월 26일) 기준 익일인 7월 27일 공개 예정이며, 오픈소스 진영의 실제 자체 호스팅 비용·접근성이 시험대에 오를 전망이다.
08용어 사전
| 용어 | 한줄 설명 | 비유·예시 |
|---|
| 자유도(DOF) | 로봇 관절이 독립적으로 움직일 수 있는 축의 개수 | 진01 손·손목 24자유도 |
| 희소 혼합 전문가(Sparse MoE) | 토큰마다 전체 전문가 중 일부만 선택적으로 활성화하는 모델 구조 | 키미 K3는 896명 중 16명만 활성화 |
| 컨텍스트 윈도우 | 모델이 한 번에 참고할 수 있는 입력·출력 토큰의 최대 범위 | 키미 K3는 100만 토큰 지원 |
| 비전-액션 모델 | 언어 단계 없이 시각 정보를 바로 로봇 행동으로 변환하는 모델 | 미믹의 사전학습 비디오 세계 모델 기반 정책 |
| 디지털 트윈 | 실물과 동일한 특성을 가진 가상 시뮬레이션 모델 | 진01의 오픈소스 디지털 트윈 |
| 엔드이펙터 | 로봇 팔 끝에 부착돼 실제 작업을 수행하는 도구(손·그리퍼 등) | 진01의 산업별 맞춤 엔드이펙터 |