01핵심 개요
| 항목 | 내용 |
|---|---|
| 채널 | AI News |
| 주제 | 샤오미 AI 로봇의 자동차 공장 실전 투입과 X1 휴머노이드, Limx·Anthropic 연구 소식 |
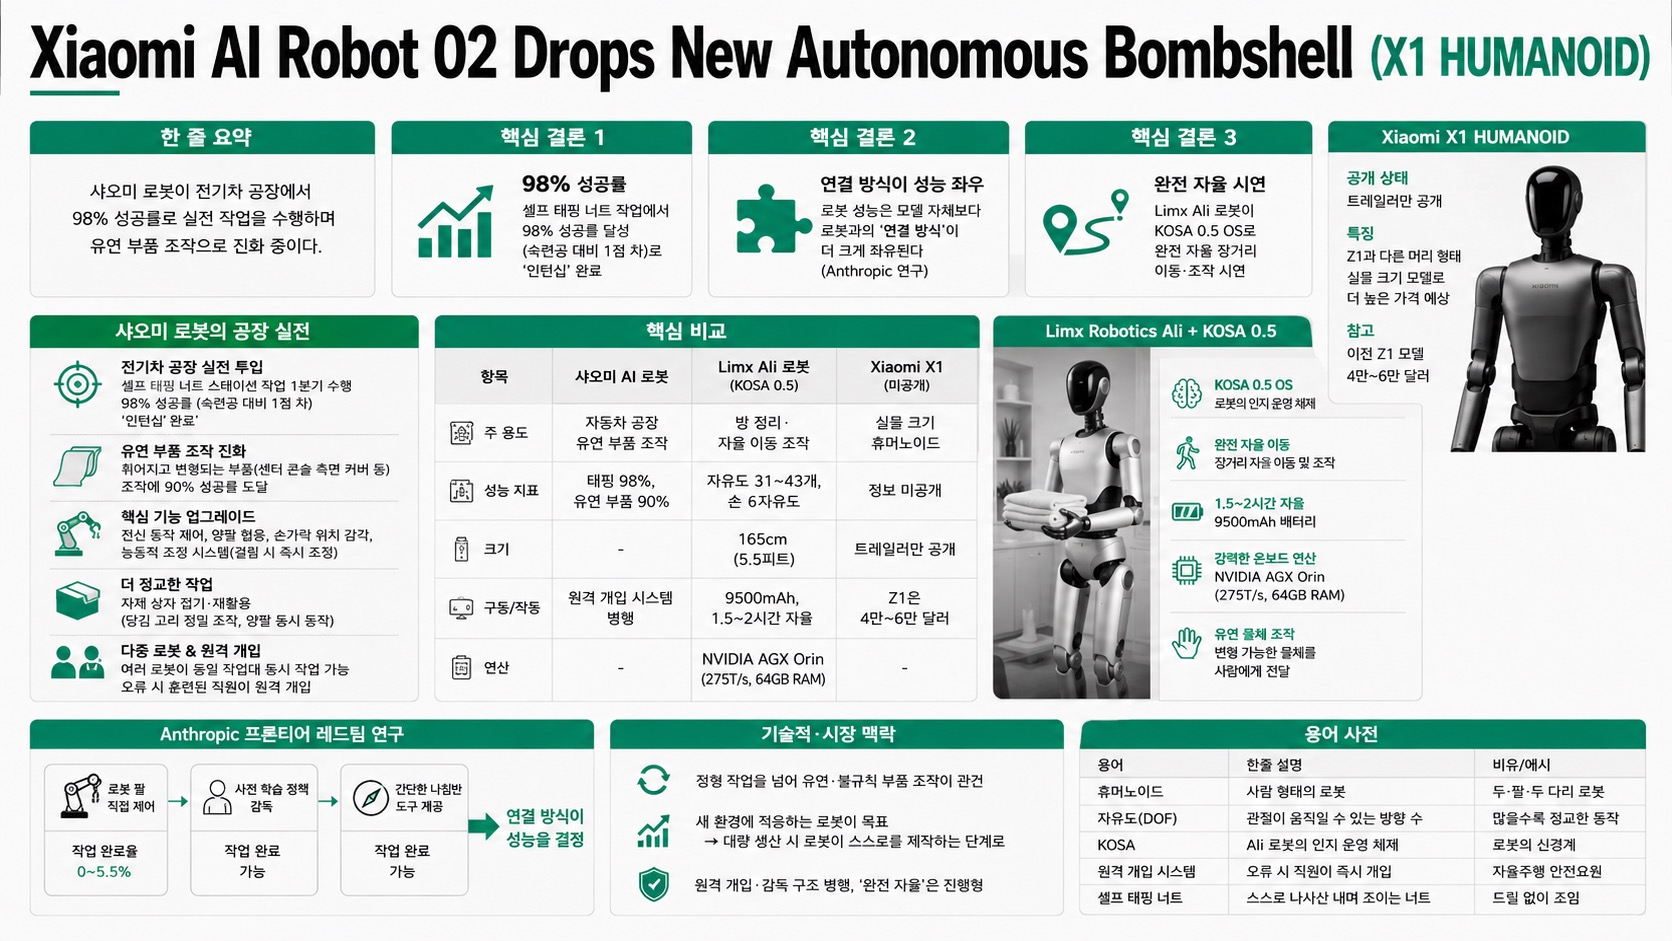
| 한 줄 요약 | 샤오미 로봇이 전기차 공장에서 98% 성공률로 실전 작업을 수행하며 유연 부품 조작으로 진화 중이다 |
| 핵심 결론 1 | 샤오미 로봇은 셀프 태핑 너트 작업에서 98% 성공률(숙련공 대비 1점 차)로 '인턴십'을 마쳤다 |
| 핵심 결론 2 | 로봇 성능은 모델 자체보다 로봇과의 '연결 방식'에 더 크게 좌우된다(Anthropic 연구) |
| 핵심 결론 3 | Limx Robotics의 Ali 로봇은 KOSA 0.5 OS로 완전 자율 장거리 이동·조작을 시연했다 |
02핵심 내용 구조
- 샤오미 로봇의 공장 실전
- 전기차 공장에서 셀프 태핑 너트 스테이션 작업을 한 분기 동안 수행, 98% 성공률 달성(숙련공보다 1점 낮음). 샤오미는 이를 '인턴십 완료'라 표현. - 다음 단계는 휘어지고 변형되는 유연 부품(센터 콘솔 측면 커버 등) 조작으로, 이미 90% 성공률 도달. - 새 기능: 전신 동작 제어(균형 유지하며 손 뻗기), 양팔 협응(패널 위치 재조정), 손가락 위치 감각(미세 조정), 능동적 조정 시스템(걸림 시 즉시 위치 조정).
- 더 정교한 작업: 자재 상자 접기·재활용(당김 고리를 손가락 끝으로 정밀 조작, 양팔 동시 동작). 여러 로봇이 같은 작업대에서 동시 작업 가능하나, 오류 시 훈련된 직원이 개입하는 원격 개입 시스템이 전제.
- X1 휴머노이드 공개: 트레일러만 공개. 이전 Z1 모델(4만~6만 달러)과 머리 형태가 다르며 실물 크기면 더 비쌀 전망.
- Limx Robotics의 Ali 로봇 + KOSA 0.5, Anthropic 프론티어 레드팀 연구.
03기술적·시장 맥락
휴머노이드 로봇의 관건은 '정형화된 반복'을 넘어 유연·불규칙 부품을 다루는 능력이다. 샤오미가 자동차의 유연 부품을 장기간 다루는 데 성공한 것은 이번이 처음이다. 목표는 특정 환경에 프로그래밍되는 대신 새 환경에 적응하는 로봇을 만드는 것이며, 이 정도 규모로 개발되면 로봇이 대량 생산을 위해 스스로를 제작하는 단계로 이어질 수 있다. (셀프 태핑 너트 = 스스로 나사산을 내며 조여지는 너트)
04전략적 의미
- 인간 초월이 다음 목표: 현재 로봇은 상자 접기 전 특정 방향으로 미리 정렬해두어야 하는 한계가 있으며, 이를 없애 인간을 완전히 능가하는 것이 과제다.
- 연결 방식이 성능을 좌우: Anthropic 연구는 로봇 제어에서 모델의 지능보다 '어떻게 로봇에 연결하는가'가 더 중요함을 보였다. 이는 로봇 소프트웨어 설계 전략에 시사점을 준다.
- 자율성의 실체: 샤오미도 Limx도 원격 개입·감독 구조를 병행하며, '완전 자율'은 여전히 진행형이다.
05핵심 워크플로우/비교
| 항목 | 샤오미 AI 로봇 | Limx Ali 로봇 (KOSA 0.5) | Xiaomi X1 (미공개) |
|---|---|---|---|
| 주 용도 | 자동차 공장 유연 부품 조작 | 방 정리·자율 이동 조작 | 실물 크기 휴머노이드 |
| 성능 지표 | 태핑 98%, 유연 부품 90% | 자유도 31~43개, 손 6자유도 | 정보 미공개 |
| 크기 | - | 165cm(5.5피트) | 트레일러만 공개 |
| 구동/작동 | 원격 개입 시스템 병행 | 9500mAh, 1.5~2시간 자율 | Z1은 4만~6만 달러 |
| 연산 | - | NVIDIA AGX Orin(275T/s, 64GB RAM) 옵션 | - |
06활용 시나리오
- 전기차 공장 라인: 셀프 태핑 너트 체결, 센터 콘솔 커버 등 유연 패널 조립을 여러 로봇이 동시에 수행.
- 자재 물류: 자재 상자를 손가락 끝 정밀 조작으로 접고 재활용, 생산 속도에 맞춘 양팔 동시 작업.
- 가정·실내 정리: Limx Ali 로봇처럼 1.5~2시간 자율로 방을 정리하고 변형 가능한 물체를 사람에게 건네주는 작업.
07현황 및 전망
샤오미 로봇은 정형 작업(98%)에서 유연 부품(90%)으로 난도를 높이며 '인간 초월'을 향하고, 대량 생산 시 로봇이 스스로를 제작하는 단계를 예고한다. X1 휴머노이드는 아직 사양이 공개되지 않아 가격·출시 시점이 관건이며, Limx의 KOSA 0.5는 완전 자율 장거리 이동·조작으로 경쟁 구도를 형성한다. Anthropic 연구는 로봇 팔 직접 제어 시 작업 완료율이 0~5.5%에 불과했으나, 사전 학습 정책을 감독하거나 간단한 나침반 도구를 제공하면 실제 작업을 완료할 수 있음을 밝혀 '연결 방식'의 중요성을 부각했다.
08용어 사전
| 용어 | 한줄 설명 | 비유/예시 |
|---|---|---|
| 휴머노이드 | 사람 형태의 로봇 | 두 팔·두 다리 로봇 |
| 자유도(DOF) | 관절이 움직일 수 있는 방향 수 | 많을수록 정교한 동작 |
| KOSA | Ali 로봇의 인지 운영 체제 | 로봇의 신경계 |
| 원격 개입 시스템 | 오류 시 직원이 즉시 개입 | 자율주행 안전요원 |
| 셀프 태핑 너트 | 스스로 나사산 내며 조이는 너트 | 드릴 없이 조임 |